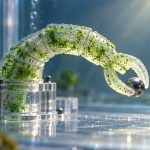
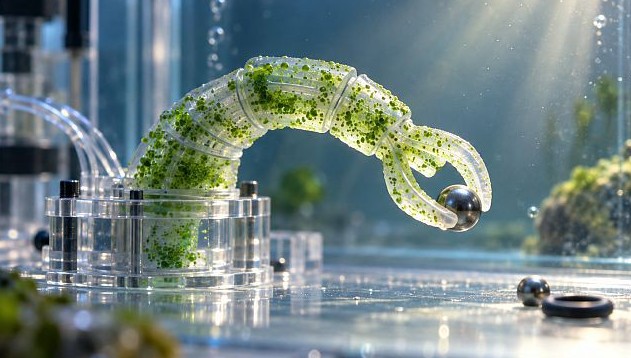
Дослідники Делфтського технічного університету в Нідерландах розробили мініатюрну роботизовану руку, яка рухається завдяки живим мікроводоростям і світлу. Пристрій здатний згинатися, захоплювати невеликі предмети та повертатися у вихідне положення після вимкнення освітлення. Результати дослідження опублікували 25 жовтня 2026 року у журналі Nature Communications. Розробка демонструє, як біологічні процеси можна використовувати для створення м’яких роботизованих систем без традиційних двигунів.
Пристрій має вигляд гнучкої смужки завдовжки близько двох сантиметрів і завтовшки приблизно один міліметр. Його виготовили з двох шарів гідрогелю, на поверхні яких вирощені мікроскопічні водорості. Матеріал реагує на зміни середовища, спричинені життєдіяльністю організмів, і перетворює їх на механічний рух.
В основі роботи прототипу лежить фотосинтез. Під дією світла водорості поглинають вуглекислий газ, через що змінюється кислотність навколишнього гідрогелю. Два шари матеріалу реагують на ці зміни неоднаково: вони набухають із різною інтенсивністю. Через різницю в деформації конструкція згинається, виконуючи функцію роботизованої руки.
Коли освітлення вимикають, метаболічні процеси у водоростях змінюються, а кислотність середовища поступово повертається до початкового рівня. Це запускає зворотну деформацію матеріалу, і конструкція починає розгинатися. За даними дослідження, зворотний рух стає помітним приблизно через десять секунд після вимкнення світла.
Під час експериментів учені перевірили, чи здатна біогібридна система взаємодіяти з реальними предметами. У водному середовищі роботизована рука піднімала гумове кільце та захоплювала невелику металеву кульку. Таким чином дослідники продемонстрували, що зміни форми гідрогелю можна використовувати не лише для створення руху, а й для виконання простих маніпуляцій.
Водночас швидкість роботи залишається одним з основних обмежень технології. Рухи конструкції відбуваються повільно, тому відеозаписи експериментів прискорювали в сотні й тисячі разів. Це означає, що пристрій поки не може конкурувати зі звичайними роботизованими механізмами там, де потрібні швидкі й точно контрольовані операції.
Розробники розглядають кілька напрямів можливого застосування таких систем. Зокрема, м’які біогібридні механізми потенційно можна використовувати для обережного переміщення невеликих об’єктів під водою, де контакт із крихкими зразками або живими організмами потребує особливо делікатного підходу. Іншим напрямом можуть стати матеріали та пристрої, які самостійно змінюють форму у відповідь на освітлення.
На відміну від традиційних роботів, які зазвичай потребують електродвигунів, приводів та електронних систем керування, ця конструкція використовує активність живих клітин як джерело механічної дії. Водночас це не означає, що пристрій повністю позбавлений зовнішніх вимог: для керування рухом потрібні відповідні умови освітлення, а поведінка водоростей залежить від середовища, у якому вони функціонують.
Наразі розробка залишається лабораторним прототипом. Для практичного використання технології дослідникам необхідно оцінити, наскільки стабільно вона працюватиме протягом тривалого часу, як швидко зможе виконувати повторювані рухи та чи вдасться точно керувати силою захоплення. Також важливо визначити, як змінюватимуться властивості живих компонентів за різних умов експлуатації.
Біогібридна робототехніка об’єднує живі клітини або організми з інженерними матеріалами, щоб отримувати функції, які складно реалізувати за допомогою звичайних механізмів. У таких системах біологічні процеси можуть слугувати джерелом руху або сигналом для зміни форми конструкції. Водночас інтеграція живих компонентів створює додаткові вимоги до підтримання їхньої життєздатності та відтворюваності результатів.
Дослід роботи команди Делфтського технічного університету показує, як фотосинтез можна використати для керування деформацією м’якого матеріалу. Подальший розвиток цього підходу залежатиме від того, чи зможуть науковці прискорити рухи, підвищити точність керування та забезпечити надійну роботу конструкції за межами лабораторії.